ИЗСЛЕДОВАТЕЛИ ОТ HARVARD СЪЗДАДОХА ПЪРВИЯ ПНЕВМАТИЧЕН „ОКТОПОД“
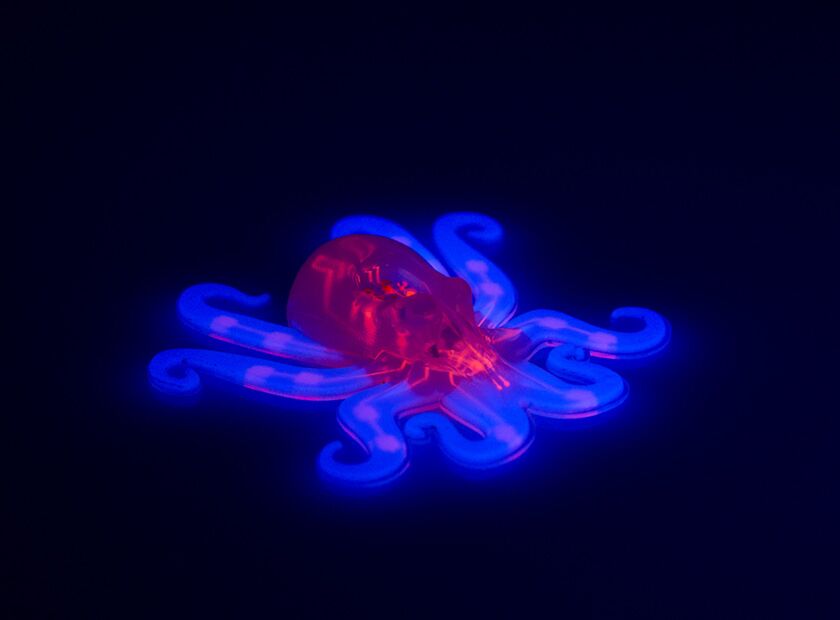
Изследователи от Харвардския университет постигнаха обещаващ резултат, като завършиха проучването и реализацията на проекта „Octobot“. Octobot е името, дадено на първия пневматичен робот с форма на октопод, чиято архитектура се основава на технологията за 3D печат & микрофлуидиката (microfluidics), откривайки пътя за изграждането на гъвкави роботизирани машини с изключително висока прецизност и автономност.
Описвайки работата си в списание Nature, учените твърдят, че това, което наричат „soft-robotics“, ще революционизира начина, по който се осъществява взаимодействието между човека и машината. Всички предишни опити за създаване на толкова гъвкав робот са се провалили, тъй като използването на захранващи кабели ги е правило твърди и напълно зависими от непрекъснато електрозахранване.
„Едно от най-великите виждания в роботиката беше изграждането на гъвкави, пластични и автономни роботи и така се появи необходимостта от пълна замяна на твърдите компоненти като батерии и микрочипове с комбинация от съответни soft-системи“ — каза Robert Wood, професор в Харвард в катедрата по Инженерство & Приложни науки. „Конкретното изследване доказва, че след като успяхме да създадем отделните елементи на прост гъвкав робот, можем да продължим по същия начин към много по-сложни конструкции.“
Устройството, с дължина около 7 сантиметра, е изградено от силиконов гел с различна твърдост на отделните точки. То се основава на пневматичен принцип — не със сгъстен въздух, а с газ под налягане. Този газ прониква в раменете на робота и „надува“ еластичните му части и 8-те му пипала. При необходимост газът се разширява и връща пипалата-рамене в първоначалното им положение.
OCTOBOT не разчита на електронни схеми. Вместо това изследователите са използвали микрофлуидична логика вместо микроконтролери и са интегрирали философията на 3D печата за изграждане на пневматична мрежа вътре в еластомерното тяло на робота. Хибридният подход позволява на екипа да извършва по гъвкав начин литография, формоване и накрая 3D печат, за да се създават бързо материалите и функционалните елементи, необходими за автономното, гъвкаво и прецизно движение на OCTOBOT.
Едновременно с гореизложеното, комбинация от манометрични клапани и клапани за разширение осъществява контрол на потока в системата чрез канали с диаметър от само няколкостотин micron, изрязани в контролера в тялото на робота. По този начин добре познатите ни електрически усилватели, осцилатори, кондензатори, резистори и диоди се заменят ефективно от предпазни клапани, въздушни камери, регулатори на налягане & поток и изходни дюзи за разширение.
Простотата на процеса на сглобяване открива пътя за изграждане на значително по-сложни приложения, казва Ryan Truby, възпитаник на Харвард и член на екипа. Следващата цел на екипа е подобряването на OCTOBOT чрез интегриране на функции като например способността да пълзи, да плува и да взаимодейства с околната среда. В не чак толкова далечното бъдеще надеждата на всички е „soft-роботите“ да намерят приложение в хирургични интервенции или при въвеждането на камери на труднодостъпни места.
Източник: www.pneumatictips.com

